

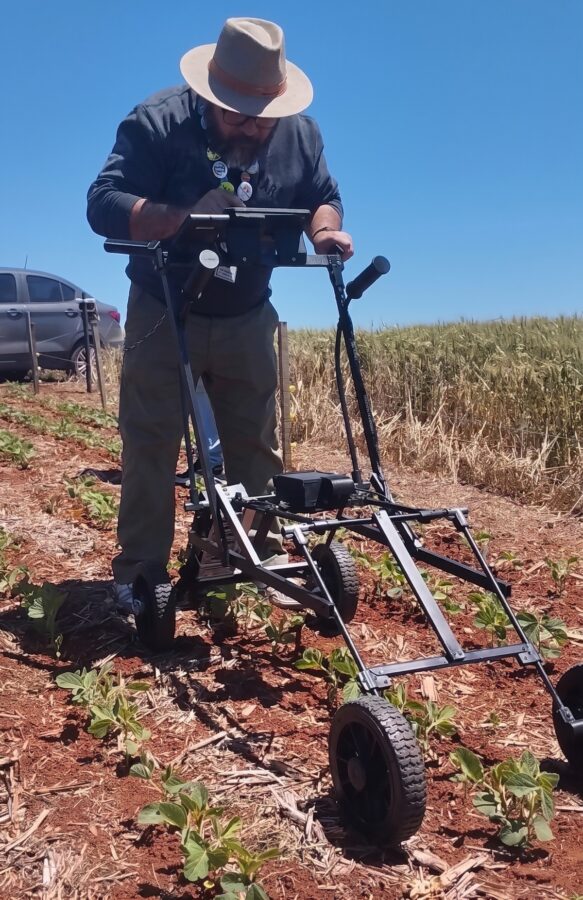
A contagem de plantas de soja em lavouras recém-plantadas acaba de ganhar um aliado tecnológico. Um pesquisador do Cilla Tech Park, parque tecnológico sem fins lucrativos localizado em Guarapuava (PR), desenvolveu um robô equipado com visão computacional que fotografa, conta cada planta e gera relatórios automaticamente.
O projeto surgiu de uma demanda da Fundação Agrária de Pesquisa Agropecuária (Fapa), ligada à Cooperativa Agrária de Guarapuava. Segundo Gabriel Woitovetch, idealizador da iniciativa, o rover — conduzido por um operador — realiza em três horas o trabalho que exigiria 20 operadores por três dias, percorrendo linhas de cultivo e anotando os resultados.
O robô atua na etapa dos ensaios agrícolas, onde pesquisadores avaliam diferentes cultivares, tratamentos de sementes e condições de plantio. Nesses experimentos, é necessário contar quantas sementes efetivamente deram origem a plantas em cada talhão. Esse dado mede o vigor das sementes e define a quantidade ideal de plantas por hectare. Ao automatizar a tarefa, o robô contorna a escassez crônica de trabalhadores no campo.
“Esse é um trabalho caro para quem paga e de difíceis condições para quem faz a função na lavoura. Existe muita falha humana por fadiga ou cansaço também”, afirma Woitovetch.
“Um computador em cima do carrinho faz o processamento do software que desenvolvemos e, com uma câmera, tira fotos conforme passa nas linhas da lavoura de soja. Cada foto vira uma digital e elas vão para uma pasta onde nossa IA conta a quantidade de plântulas por foto”, explica o pesquisador, que divide a patente com o Cilla Tech Park.
Segundo ele, treinar a inteligência artificial foi “cansativo, como ensinar uma criança”. Foi necessário mostrar ao sistema o que é uma plântula, e onde e como cada uma delas deve estar no momento da análise.
O rover fotografa o solo a cada 0,9 segundo e, ao fim do ensaio, a contagem já está preenchida na planilha de programação da semeadora, linha por linha, sem necessidade de digitação. No campo, o robô não opera de forma autônoma: um operador deve programar o ensaio e empurrar o rover pelo guidão durante todo o processo. A operação pode ser feita offline, e quando conectada à internet, os dados são enviados ao sistema.
“Hoje nós chegamos a uma versão 90% pronta, só falta automatizar. Mas nosso índice de reconhecimento de imagens chegou a 97,5% de precisão, o que veio graças ao tamanho do banco de dados com o qual treinamos a nossa IA”, conta Woitovetch. O próximo passo é fazer com que o rover seja operado com controle de rádio, sem precisar do operador na lavoura.
O robô está em uso experimental na Fapa desde setembro de 2025. Na primeira temporada, encerrada em fevereiro de 2026, cerca de mil imagens foram analisadas e o modelo alcançou 97,4% de precisão e 92,1% de sensibilidade na identificação das plântulas. A expectativa é apresentar o produto ao mercado no primeiro semestre de 2027.
“Vemos muitos produtos para o agro que vêm de fora chegarem muito caros. Quero fazer um valor justo para que produtores consigam ter acesso”, diz o pesquisador. O Cilla Tech Park é uma associação sem fins lucrativos que opera com fomentos do governo. Para o desenvolvimento do rover, o investimento foi feito pela Fapa, mas o valor não foi divulgado.